ラベル Communication Box の投稿を表示しています。 すべての投稿を表示

2014年5月2日金曜日

なんちゃってロジアナ 10

Communication Boxのデバッグ時にI2C液晶を接続して動作確認した。その時のセットでI2Cバスをロジアナで観測してみた。


トリガ条件はI2C通信の開始(SCLがHの時にSDAが立ち下がる)にした。

以下のような波形が採れた。

300msec毎にI2C通信の塊がある。
このデモは300msec周期のタイマー割り込みで動作させており、観測値と合っている。


通信の部分を拡大してみた。  特に異常なところは無いと思う。


次に、GPIBの信号観測をして見た。
Communication BoxのGPIB I/Fの動作確認でシリアルポールを確認した時に、デジタルオシロからのステータスバイトのハンドシェイクが連続発生してしまうという現象があった。今回はそれを見てみた。
以下の画面右側のメニューに対応するボタンを押下すると、デジタルオシロからSRQ(サービスリクエスト)が発行される。

測定風景


以下のような波形が採れた。
表示項目のDIO[7:1]はGTKWaveの機能を使ってDIO7~1をバス表示したものであり、DIO[7:1] (inverted)はさらにその論理値を反転させたものである。  また、GPIBのメッセージは7bitで定義されているのでここでも7bitでのバス表示にしている。
               
 (プロトコル・ハンドブック 朝日新聞社より引用)

 GPIBバスは負論理なのでそのままではデータバスの値が分かり辛い。そこで反転して正論理表示させている。
 シリアルポール時の処理は、SPE(0x18)コマンドに続いてTAx(0x4n)でトーカーを指定しステータスバイトを送信させる。この処理を必要なだけ(デバイスの数だけ)行い、最後にマスタがSPD(0x19)、UNT(0x5F)を送信して終了する。

以下はシリアルポールが開始される箇所で、SPEからTA送信までの波形だ。

以下がステータスバイトのハンドシェイク部とSPD、UNTによるシリアルポール終了の部分だ。

ステータスバイトのハンドシェイク完了を待たずに、SRQがATNがHになった直後にネゲートされているのが少し意外だが、このタイミングはデバイス側が制御するものなのでGPIB IPとしてはどうしようも無い。また、ステータスバイトのハンドシェイクのタイミングに異常は無いと思う。 にも関わらず、1発で終わらずに連続するということは、そういう仕様なんだろう。


2014年2月2日日曜日

Communication Box 25 (GPIB IPの作成 14)

今回は、サービスリクエスト、シリアルポールと割込み等の確認をおこなった。

・パラレルポール
パラレルポールであるが、現有GPIB I/F付き装置の資料を参照したところ、何れの装置も非サポートとあるため現状実機確認不可である。それほど積極的に使う機能では無いのかも知れない。

・シリアルポール
テクトロのオシロはアプリケーションメニュー機能というのがあって、画面にユーザ独自のメニューを表示して操作者がボタンで一つ項目を選択すると、GP-IBのサービスリクエストでイベントを通知させられる。 この機能を利用してサービスリクエスト、シリアルポール、割込みの動作確認をすることにしたのだが、シリアルポールで想定外の事象に遭遇した。またもや、私のGP-IB規格の解釈に誤りがあるのかも知れない。
 シリアルポールの手順は、コントローラがバスをコマンドモードにしてSPEコマンドをバスに送信し、次にTA_nメッセージでポーリングする対象をトーカーに指定する。それからバスのモードをデータモードにすると、指定されたデバイスはステータスバイトをバスに送信する。複数のデバイスをポーリングする場合はTA_n指定、ステータスバイト受信の処理を必要数繰り返し、最後にバスをコマンドモードにしてSPDコマンドを送出してシリアルポールを終了する。(バスに通知する。)
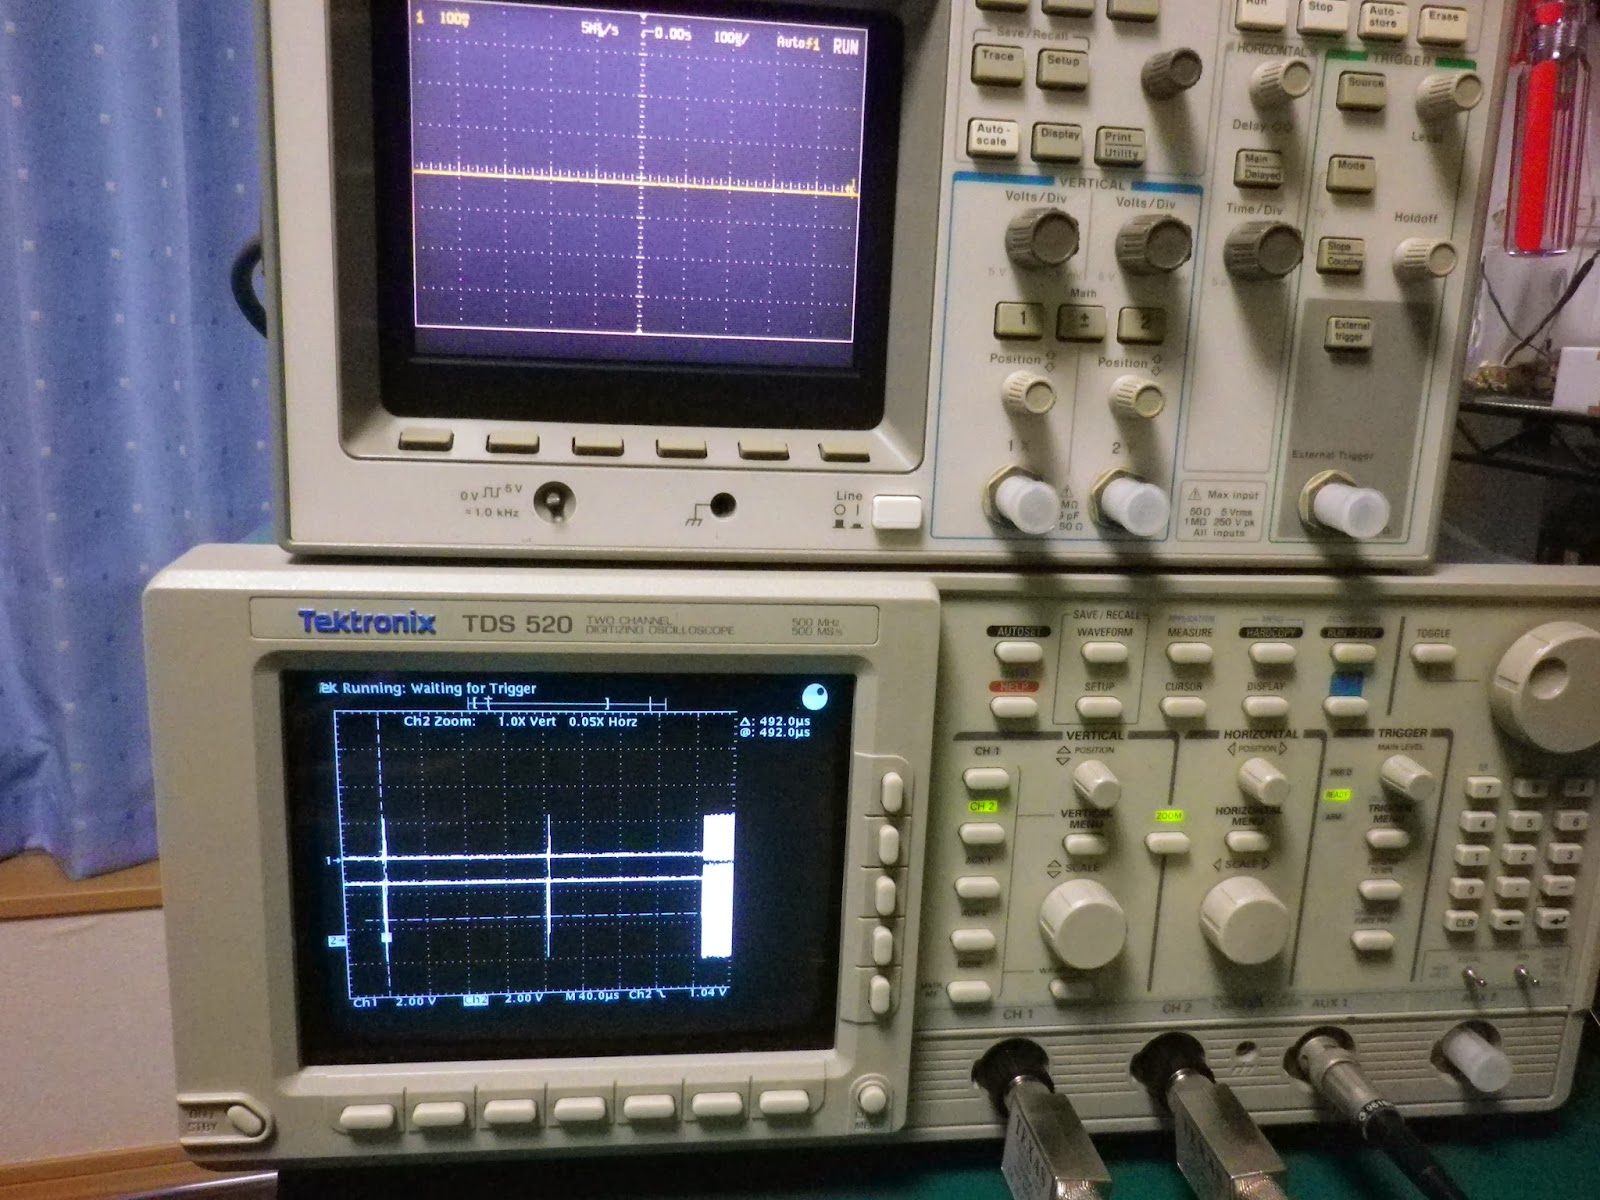
デジタルオシロに対してシリアルポールを行ったところ、以下のようになった。

右端の白い領域がオシロがステータスバイトを出力している部分で、写真の通り複数バイトが連続して出力されている。朝日新聞社編の「プロトコルハンドブック」によれば、このステータスバイトは標準的には1バイト長であるが、多バイト長でもよく最終バイトにはEOIが付加されるとある。

現状のIPはこの記述を参考にして複数バイトにも対応するよう作ってある。
上記で出力されるバイト列は有限長なのか見てみたのだが、何バイト受信しても途切れることが無く、また値はすべて同一であった。 ACタイミング的な問題を疑ってもみたのだが、以下のようにハンドシェイクに問題があるとは思えない。もしあれば通常のハンドシェイクも問題が出る筈だ。

そこで、HPのオシロではどうか見てみたところ同じ動作だった。


GP-620というGP-IBアダプタの場合は1バイト長であった。


GP-620の資料によると、この装置はNIのGP-IBコントローラを使っているようである。もしかすると、両オシロはコントローラが違うのかも知れない。即ち、この動作はコントローラ依存なのかも知れない。オシロの蓋を開けて内部を確認すればハッキリするがそこまではしたくない。
岡村廸夫氏の「標準ディジタル・バス(IEEE-488)とその応用」ではステータスバイトについて以下の様に書かれている。

ということで、この動作は規格上もあり得るものなのかも知れない。 ただ、そうなると一つの疑問が出てくる。 トーカー指定を切り替えるにも、また、シリアルポールを終了するためにも、コントローラはバスのモードをコマンドモードに変更して行う必要がある。しかし、ステータスバイト送出側がその完了を通知しない以上、どのタイミングでそれを行うべきかの判断が難しい。。。気がする。
何も考えずにATN信号を操作すると、ハンドシェイクのど真ん中でそれが行われる可能性もある。そのような場合でも問題なくモードが変わり通信が行われていくか・・・? そうなると、コントローラ側が意図的にハンドシェイクへの応答を止めて停止期間を作り、そのタイミングでモードを変える等の動作が必要になると思われる。 本IPの受信FIFOの深度は32段なので、その分の転送は止めようが無いが、FIFOからの読み出しを行わなければFIFOがFULLになった時点でハンドシェイクを停止させることは可能だ。そこで、このやり方で停止期間を作ってバスのモードを変更することにした。これはソフトウェアでの処理になる。 何とも泥臭い処理である。
また、念のためハンドシェイク停止時はNRFDがLとなるよう、gpib_lsn.vの変更も行った。


上記の処置をして動作確認を続けた。
ソフトウェアは以下の通り。 main()でメニューやサービスリクエストで上げるイベントの種別を設定後割込みを許可し無限ループに入る。  サービスリクエストが発生・即ち、SREQがLになると割込みが発生し、hw_interrupt()が実行される。

シリアルポール処理部

ここに示したプログラムはあくまでも動作確認のためのものなので、余計なprintfがあったり、関数の戻り値に実用性が無かったりする。

オシロの画面
 
メニューの右側のボタンを押下するとイベントが発生する。

プログラムの出力


一応、サービスリクエスト、シリアルポール、割込みも全ての要因ではないが確認は取れた。
後は測定器を制御したり測定値を吸い上げたりといったソフトウェアを作成していくことになるが、これは追々やっていくことにする。 ということで、これでGP-IB IPとCommunication Box作成のプロジェクトは終えようと思う。

今回のプロジェクトでは必要な部・機材関係を格安で入手出来る等、幾つもの幸運なことがあった。
LatticeのMachXO2を初めて使ってみたが使いやすい良いデバイスだと感じた。と言っても性能限界まで使っている訳ではないが。。。 もっと色々なものを作ってみたいと思わせてくれるデバイスではある。

RTL置き場 (http://www.hi-ho.ne.jp/bravo-fpga/)のsnapshotは最新版に更新した。


2014年1月27日月曜日

Communication Box 24 (GPIB IPの作成 13)

GP-IB I/Fの基本的動作確認もとれ、Communication Boxのハードウェアとしては問題無いと判断できるので以下の様に設置した。

我がpoor man's labはFLUKEのマルチメータも所有している。この測定器の外部I/FはRS232CなのでCommunication BoxのCOMポートと接続した。これで電源、オシロスコープ、マルチメータをCommunication Box経由で制御できる環境が整った。

GP-IB IPだが、若干の仕様変更してトーカ・オンリーモードとリスン・オンリモードも使えるようにした。 具体的にはCONFIGレジスタのTLK_EN、LSN_ENビットをそれぞれR/W可能とし、そこで設定するようにした。


GP-IBバスに接続する機器がトーカ役とリスナ役の2台のみの場合は、最初からその役割専用モードにして使用する場合もある。そのような使い方にも対応できるようにした。

2014年1月26日日曜日

Communication Box 23 (GPIB IPの作成 12)

問合せコマンド(query command)が連続して実行できない理由が判った。
GPIBバスのIFC、REN、ATN、EOI、SRQの信号は基本的にLINEレジスタから制御する。


この内、EOIはやや特殊である。
ライトはIPがコントローラとして動作していて且つコマンドモードの場合に有効となる。つまり、その場合にライトした値がバスに出力される。これに対してリードは常にバスの信号の状態を返す。問合せコマンドに対する応答データを受信後バスをコマンドモードに戻す際に、ソフトウェアを以下のように記述していた。

  pGPIB->LINE |= LINE_ATN

これで、ATNのみをTRUEにしているつもりだった。GPIBバスのコマンドモードとデータモードはATNのレベル(HかLか)によって決まる。また、上記のとおりEOIはリードとライトで参照する対象が異なるのでこの記述だと、データモード側のEOI値(現在のバスの状態)が、コマンドモード側のEOIに設定されてしまう。 問合せの応答データの最終バイトにはデリミタとしてEOIがアサートされるが、このEOIがネゲートされるタイミング次第では上記のモード切替のリードでアサートされたEOIがリードされることになり、それがコマンドモードで設定されることになる。これが原因で、以降のコマンド送出が滞ってしまっていた。コマンドモードでEOIに1をライトするのはパラレルポールを行う場合のみであり、それ以外ではEOIは0をライトしなければならない。したがって、上記は以下のように記述すべきであった。

       pGPIB->LINE = (pGPIB->LINE & ~LINE_EOI) | LINE_ATN

つまり、リード値のEOIの部分をマスクしてATNの部分を1にする。このようにソフトウェアを修正することで連続実行も可能となった。この部分はレジスタの仕様を変更したほうがいいかな。。。コマンドモード時以外は0になるようにした。

オシロ2台をGPIBバスに接続して、それぞれに問合せコマンドを発行してみた。


プログラム


結果


それぞれで3回づつ連続した場合


FIFOの閾値とか、割込み、シリアル/パラレルポール等々、まだ確認すべきものはあるが、一応これで基本的な送受信の確認は取れたと思う。


2014年1月25日土曜日

Communication Box 22 (GPIB IPの作成 11)

先日入手したGPIBアダプタを相手にして動作確認を始めたところ、コマンドモードでのハンドシェイクは行うのだが、データモードになるとNDACがHレベルに上がりっぱなしになりハンドシェイクしない。 このGPIBアダプタはレギュレータ電源用GPIBアダプタだが電源本体は持って無いので、アダプタ単体のみを通信相手として使ってみている。それが原因かとも思ったのだが、どうもおかしい。こちらのIPからGPIBアダプタに対してLA_MSGでリスナ指定をしているのだが、それが正しく行われないためにGPIBアダプタがリスナにならず、NDACをLにドライブしていないようだ。やはり、原因はこちらのIP側にある筈である。。。。あれこれ思案した結果、データバスの論理が逆なのでは無いか?との考えに至った。  GPIBバスの信号は負論理なのだが、データバスに関してはデータなのだから正論理も負論理も無いだろう、だからそのまま、つまり正論理だろうと思い込んでいたのだ。ところが、実際はデータバスも負論理にする必要があるようだ。 実際、改めて参考資料を読み直したところ、プロトコルハンドブックにDIOも負論理との記述があった。つまり、GPIBの規格について一つ誤解していた。そこで、データバスを負論理に修正した結果データモードでもハンドシェイクするようになった。

以下はハンドシェイクの波形で、上がDAV、下がNRFDである。


こちらは、上がDAV、下がNDAC


測定は以下の状態で行った。 GPIBアダプタ側のコネクタ側から1.5mのケーブルで信号を引いてきてその先の(治具)基板の信号をオシロで観測している。上記で信号反射のような波形が見えているのはその所為ではないかと思う。


ハンドシェイクが正常に行われるようになったので、GPIBアダプタにPWIBという問い合わせコマンドを送って機種名を取得できるかやってみたが、結果は取得できなかった。 電源装置が繋がっていないのだから返信すべき機種情報が判るはずもないので、この反応は当然といえば当然であろう。

ということで、今度は通信相手をAgilentのE3631Aに変えて動作確認するしてみることにした。
以下のプログラムで6Vチャンネルの出力電圧を制御してみた。


電源側の動作の様子


出力


電圧設定部をforループにして繰り返してみた。


プログラム通りの出力が得られている。

今度は、HPの54616C(デジタルオシロ)と通信を試してみた。
以下のようにしてオシロの画面に文字列を表示させる。


以下のプログラムで*IDN?コマンドを送って機種名を取得してみた。


取得できた。


一応通信は出来ていそうであるが、一つ不可解な現象が見つかった。
問い合わせコマンドを連続すると2回目のコマンド通信時にハンドシェイクが上手くいかなくなるようで、いつまで待ってもコマンドFIFOが空にならない。


うーむ…

でも、まぁ、昨年の8月頃に始めてから漸く実機で通信ができる段階まで来れた。いつものIP作成と違い今回は筐体の加工や回路作成もあったのでそれなりに時間がかかってしまったが、あともう少しで完成しそうだ。

先日入手したTektronixのデジタルオシロだが非常に使いやすい。
いやーー、良い買い物をした! って言う感じだ。

ERROR: Failed to spawn fakeroot worker to run ...

なにかと忙しくてなかなか趣味の時間を確保できない。 ...orz  家の開発機のOSはLinux Mintなのだが、最近バージョンを22に更新したところ、myCNC用のpetalinuxをビルドできなくなってしまった。ビルドの途中で ERROR: Failed to spawn ...